
Forschungsfelder
An der Professur für Robotik treiben wir die Forschung an intelligenten, vernetzten und physisch physisch verankerten (physically embodied) Systemen in fünf zentralen Themenfeldern voran:
Skill-Transfer & -Akquisition
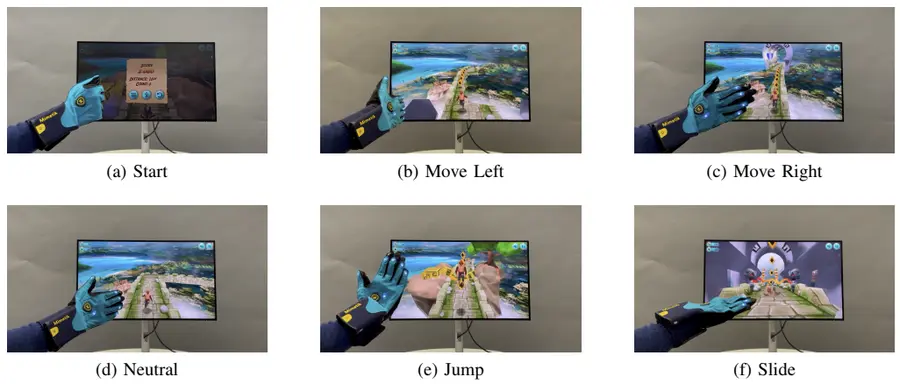
Entwicklung intuitiver Schnittstellen und Lernmethoden, die es Robotern ermöglichen, komplexe Manipulationsfertigkeiten direkt aus menschlichen Demonstrationen zu erlernen, anzupassen und zu verfeinern.
Kollaborative (aktive) Perzeption
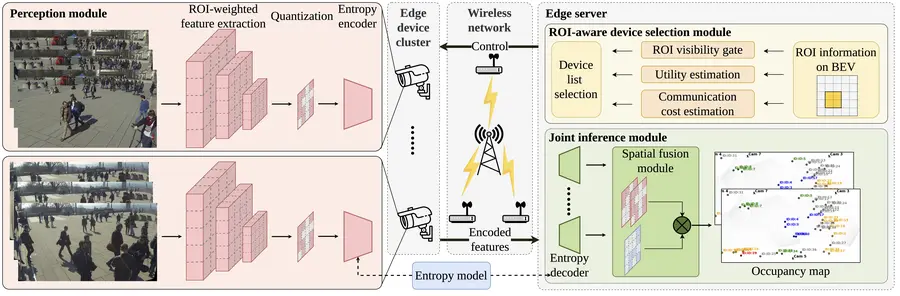
collaborative perception
Nutzung von Multi-Roboter-Kommunikation und zielgerichteter Sensorplanung zum Aufbau eines gemeinsamen Echtzeit-Lagebildes für mobile autonome Flotten.
Reinforcement Learning für optimale Regelung
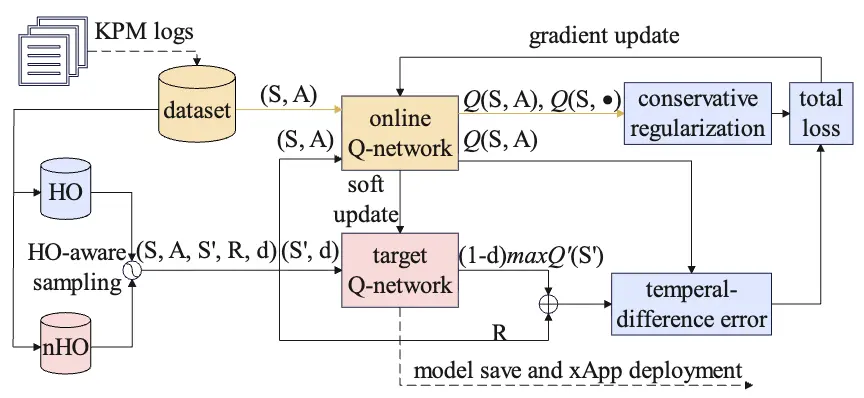
reinforcement learning
Synthese aus datengetriebenen RL-Verfahren und modellbasierter Regelungstheorie für eine stabile, hochperformante Ausführung unter strengen Sicherheits- und Zeitnebenbedingungen.
Softwarisierte Infrastruktur für Physical AI
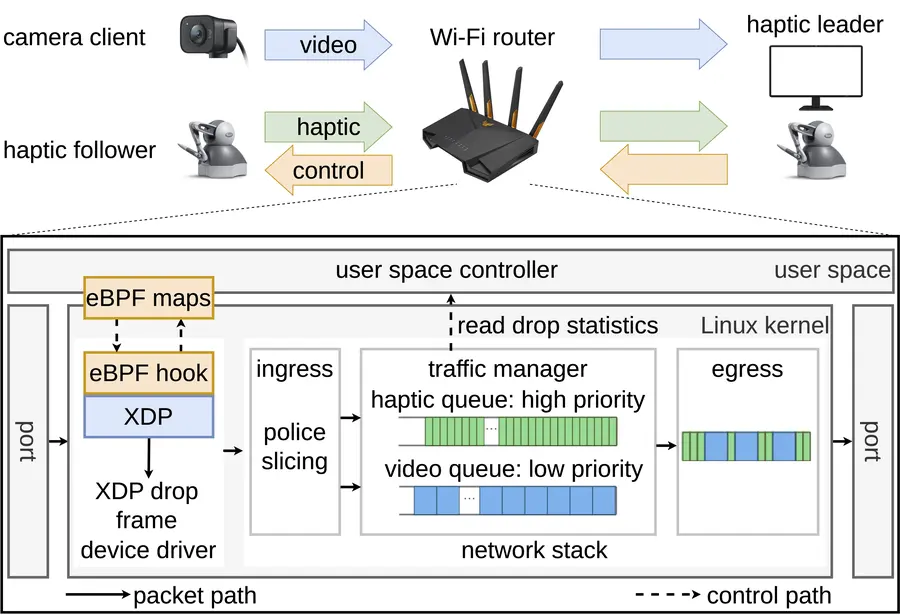
Entwicklung latenzarmer, softwarisierter Netzwerktechnologien (z. B. eBPF, P4, OpenWrt), um rechenintensive KI-Workloads nahtlos an der physischen Edge auszuführen.
Simultaneous Localization & Mapping (SLAM)
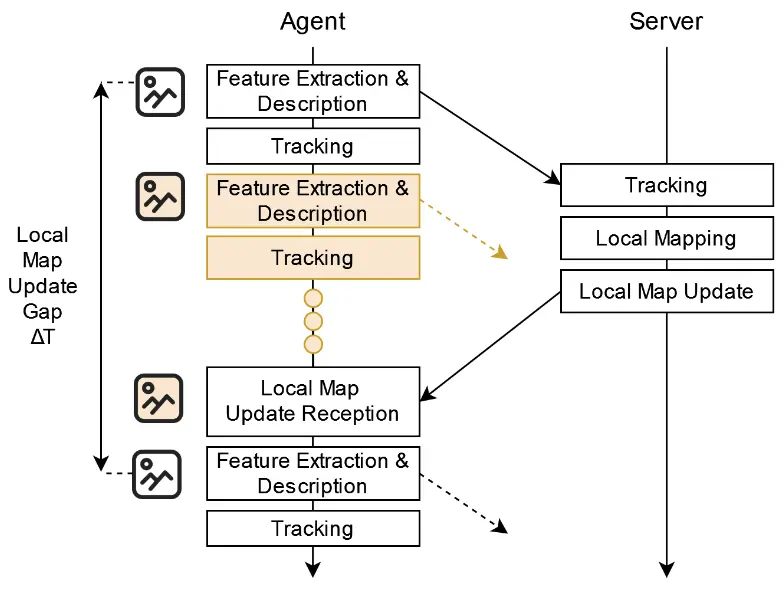
Weiterentwicklung robuster, multimodaler Merkmalsfusion und verteilter räumlicher Kartierung für die präzise Echtzeit-Navigation in dynamischen oder unkartierten Umgebungen.