
Angewandte Robotik und Steuerung für kooperative und autonome Mobilität
| Modulbezeichnung |
VW-VI-1715 |
|---|---|
| Teilnahme |
Start: Jedes Jahr im Sommersemester |
| Umfang an Wochenstunden: |
6. Semester: 2 SWS Vorlesung, 2 SWS Übung |
| Lehrkräfte: |
Prof. Dr. Meng Wang Jyotirmaya Ijaradar M.Sc. |
| Unterrichtssprache: | Englisch |
| Voraussetzungen: |
Kentnisse aus: |
| Verwendbarkeit: |
VW-VI-1706 - Optimale Steuerungsmethoden und Verfahren der Entscheidungsfindung |
| Prüfungsleistung: |
Komplexleistung |
| Leistungspunkte & Modulnote: |
5 Leistungspunkte |
Kursbeschreibung
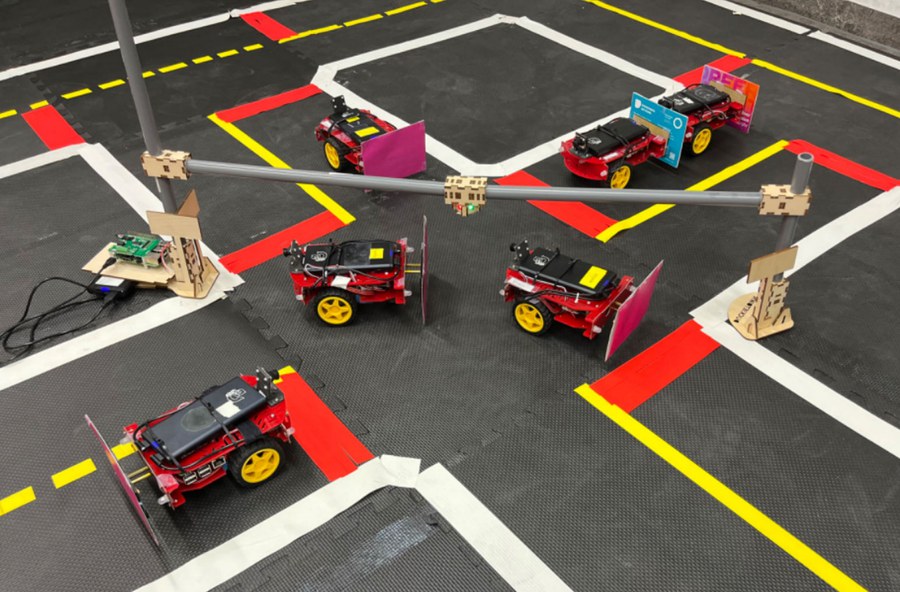
Dieser Kurs vermittelt die grundlegenden Prinzipien autonomer und kooperativer Fahrsysteme durch eine Kombination aus Theorie und praktischen Experimenten mit mobilen Robotern in einer maßstabsgetreuen Laborumgebung. Die Studierenden lernen, wie autonome Fahrzeuge ihre Umgebung wahrnehmen, Entscheidungen treffen, miteinander kooperieren und sich sicher im gemeinsamen Verkehrsraum verhalten. Der Kurs behandelt zentrale Aspekte autonomer und kooperativer Systeme im Rahmen der Architektur des autonomen Fahrens, darunter Sensoren, Planungs- und Steuerungsalgorithmen sowie Kommunikationsprotokolle und -technologien, mit praktischen Beispielen wie Platooning oder autonomes Fahren an Kreuzungen.
Die Studierenden wenden die Konzepte im Miniature Connected, Cooperative and Automated Mobility (MiniCCAM)-Labor an, indem sie maßstabsgetreue mobile Roboter programmieren und testen. Der Kurs umfasst außerdem ein vierwöchiges Team- oder Einzelprojekt, in dem die Studierenden autonome Fahrstrategien entwerfen, umsetzen und bewerten.
Lernziele
Nach Abschluss dieses Kurses sind die Studierenden in der Lage:
- die Architektur autonomer Fahrzeuge zu erklären und ROS als Integrationsframework für Systeme zu nutzen, die wahrnehmen, entscheiden, zusammenarbeiten und handeln.
- PID-Regler für präzise Bewegungssteuerung unter Verwendung von Gleichstrommotormodellen und Encoder-Rückmeldung zu entwerfen und zu implementieren.
- Computer-Vision- und Deep-Learning-Techniken (OpenCV, CNNs, YOLO) zur Erkennung von Verkehrszeichen, Fahrspuren und Hindernissen anzuwenden.
- Koordinatentransformationen und Differentialantriebskinematik anzuwenden, um Odometrie und grundlegendes SLAM zur Selbstlokalisierung zu implementieren.
- Wegplanungsalgorithmen (Dijkstra, A*, RRT) zu implementieren und Prinzipien der kooperativen Planung für Szenarien mit mehreren Fahrzeugen anzuwenden.
- Strategien für autonomes Fahren in einem Einzel- oder Teamprojekt zu entwickeln, zu integrieren und zu bewerten.
Arbeitsmaterialien zu den Lehrveranstaltungen
Die Kursmaterialien werden über die OPAL-Plattform bereitgestellt. Die Studierenden müssen sich auf OPAL für den Kurs anmelden, um auf alle Materialien, einschließlich Vorlesungsfolien und zusätzlicher Ressourcen, zugreifen zu können. Der Zugriff ist auf registrierte Studierende beschränkt, die Anmeldedaten werden während der Vorlesung bekannt gegeben.